从点到面 基于笛卡尔坐标系的三维构造逻辑
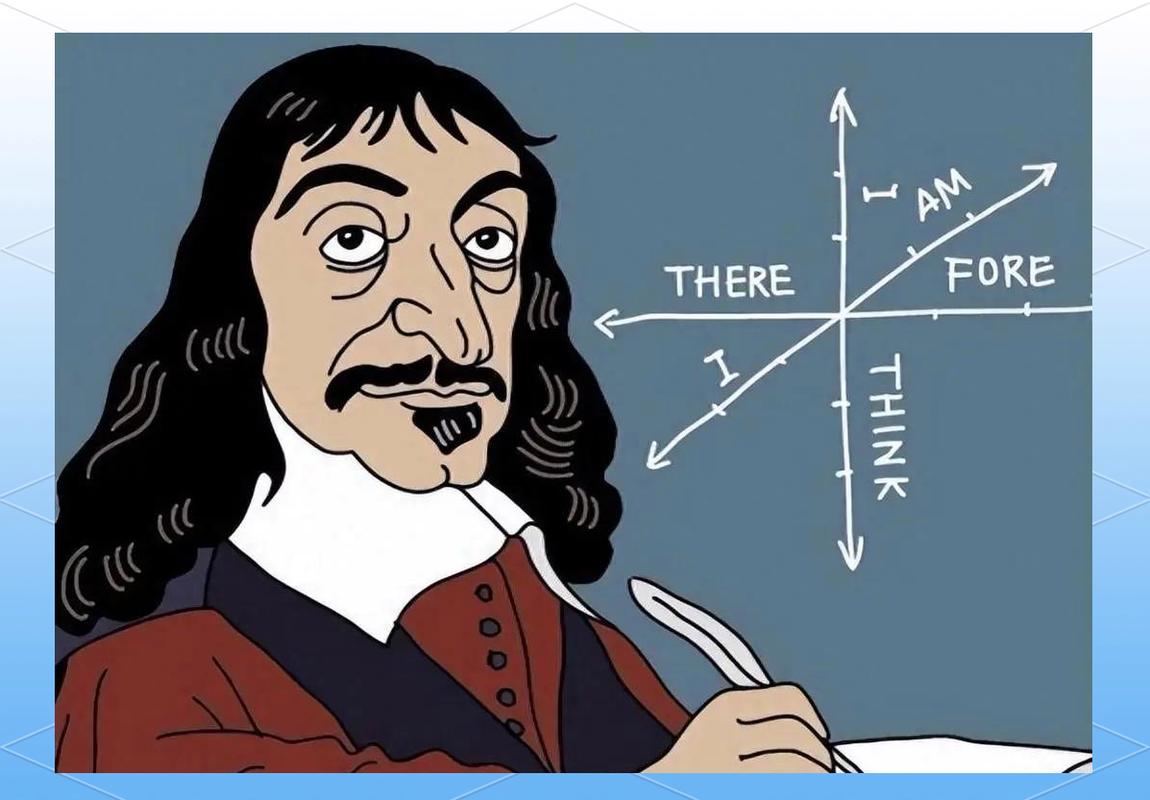
在三维计算机图形学与几何建模中,一切复杂形体都可以还原为三个基本元素的组合:点、线、面。而支撑这一构造过程的底层框架,正是我们熟悉的迪卡尔位置坐标体系。本文将沿着“点→线→面”的逻辑链条,探讨三者在三维迪卡尔空间中的数学构造方式,并揭示这一体系如何成为现代三维科技(从CAD到游戏引擎、从机器人路径规划到数字孪生)的通用语言。
一、点:三维迪卡尔空间中的位置基元
迪卡尔坐标体系用三个正交轴(X、Y、Z)将空间离散化为可计算的数值网格。一个点P由有序三元组 (x, y, z) 唯一确定,它是空间中零维的基元,没有大小和方向,只表示位置。在三维数学中,点是所有构造的起点:
- 坐标原点O(0,0,0)提供了全局参考系;
- 点的坐标可视为从原点出发沿三个轴向的位移分量;
- 齐次坐标 (x, y, z, w) 的引入使平移、旋转、缩放等变换可以统一为矩阵乘法,这成为三维图形管线的标准做法。
点的这一“位置化”定义,使得几何问题转化为代数运算,为线面的构造奠定数值基础。
二、线:两点确定的方向与延伸
在迪卡尔空间中,直线由两个不同的点唯一确定。给定点A(x₁,y₁,z₁)与B(x₂,y₂,z₂),直线可参数化为:
P(t) = A + t·(B - A),t ∈ ℝ
其中方向向量d = B - A刻画了直线的走向,t为参数。这条参数化直线方程使得:
- 点的落位判断(是否共线)转化为向量叉积的零检验;
- 线段、射线可通过限定t的范围获得;
- 直线与平面、直线与直线的交点计算可通过解线性方程组完成,这是碰撞检测与光线追踪的核心运算。
值得注意的是,三维中的两条直线不一定相交(异面直线),这提醒我们:直线的构造逻辑在三维中比二维更为丰富,也更能体现出坐标体系的数学完备性。
三、面:不共线三点与法向量的构造
平面是二维基元,在三维空间中由不共线的三个点(或一点加一个法向量)确定。给定A、B、C三点不共线,平面的法向量n = (B - A) × (C - A),平面方程可写为:
n · (P - A) = 0
其中P为平面上任意点。这一方程显式地将“面”的构造与叉积运算、点积检验联系起来:
- 判断四点共面只需检验混合积 (B-A)·[(C-A)×(D-A)] = 0;
- 点与平面的距离可用 |n · (P - A)| / ‖n‖ 计算;
- 多个平面组合可围成多面体,而多边形网格(三角形面片)的本质就是用三点构造平面并逼近曲面。
在计算机图形学中,三角形因“三点必共面”的特性成为最常用的面基元,这直接源于上述构造逻辑。
四、从构造逻辑到工程实践
点线面的迪卡尔构造逻辑并非抽象数学游戏,它在三维科技中形成了贯穿式的工作流:
- 建模:CAD软件用点生成样条曲线,用曲线放样生成曲面,再用曲面围合成实体;网格建模则直接操作顶点(点)与边(线)、面(面片)。
- 渲染:光栅化管线将三角形面片的顶点坐标通过模型-视图-投影矩阵变换到屏幕空间,而光线追踪则用直线与面的求交方程逐像素计算颜色。
- 仿真与导航:有限元分析将连续体离散为点、线、面单元;机器人路径规划在三维坐标空间中构造直线段与多边形避障平面。
- 数字孪生与GIS:地物以点(POI)、线(道路/管线)、面(地块/建筑轮廓)分层组织,统一于迪卡尔坐标系,实现空间查询与叠置分析。
由此可见,对点线面构造逻辑的清晰把握,就是对三维数学底层“数据如何表达几何”的把握。无论是用OpenGL绘制一个立方体,还是在游戏引擎中做一次射线拾取,背后都是同一套坐标体系下“点生线、线构面”的运算链。
从 (x,y,z) 到参数方程,再到法向量与平面方程,点线面在迪卡尔空间中的构造逻辑简洁而深刻:点定位置,两点定一线,三点定一面。这一逻辑将几何直观转化为可计算、可变换的代数结构,成为三维科技的通用基础设施。理解它,便等于握住了从像素到形体的关键钥匙。
如若转载,请注明出处:http://www.souclip.com/product/6.html
更新时间:2026-11-03 01:59:19