机器人系统参数配置指南 从DH模型到笛卡尔科技
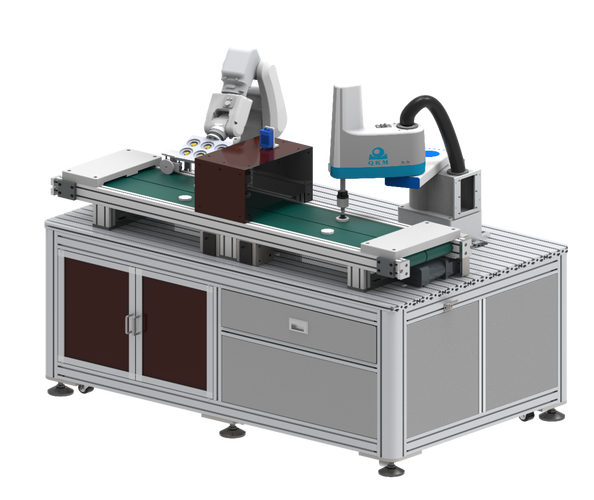
引言\n\n在工业机器人与自动化系统的部署过程中,参数配置是连接机械本体与控制系统的关键环节。合理、准确的参数设置不仅决定了运动学解算的正确性,也直接影响通讯稳定性与作业精度。本文将围绕机器人系统配置的核心流程,依次介绍DH模型设置、轴关节参数设置、通讯参数设置、笛卡尔坐标系设置,并延伸至笛卡尔科技在工程实践中的应用价值与实施要点。\n\n## 一、DH模型设置\n\nDenavit-Hartenberg(DH)模型是描述机器人连杆几何关系的经典方法。其设置通常相称围绕四个参数展开:连杆长度 a、连杆扭转角 α、关节偏距 d 以及关节角 θ。工程配置时,需要依据机械设计图纸逐轴填写上述参数,并根据厂家约定明确采用标准DH还是改进DH convention,二者在坐标系附着位置上存在差异。\n\n实操要点包括:一是核对每个关节的旋转轴线方向与Z轴的一致性;二是确认相邻坐标系的平移分量是否符合装配实际;三是利用正运动学解算验证末端位姿,与实测数据比对,偏差过大时应回查参数定义。DH模型设置的准确性,是后续轨迹规划与离线编程可靠运行的基础。\n\n## 二、轴关节参数设置\n\n轴关节参数涵盖各轴的运动范围限制、减速比、编码器分辨率、零点偏移、软限位以及最大速度与加速度约束。这部分参数紧贴伺服驱动层,设置不当可能引发超程报警或定位误差。\n\n配置顺序一般遵循\
如若转载,请注明出处:http://www.souclip.com/product/12.html
更新时间:2026-11-03 08:09:39