笛卡尔机器人 从笛卡尔科技看直角坐标机器人的技术逻辑与产业图景
一、概念澄清:什么是“笛卡尔机器人”
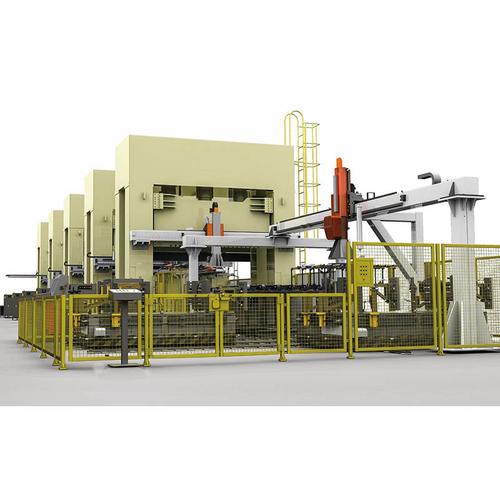
“笛卡尔机器人”(Cartesian robot)并不是某一品牌的专有名称,而是对一类机器人构型的统称——其运动由沿相互垂直的直线轴(通常记为X、Y、Z轴)的平移运动组合而成。这一命名源于笛卡尔坐标系:空间中任意一点均可由三个正交方向上的坐标唯一确定,而机器人的末端执行器正是通过在各轴上的独立位移抵达目标位置。
与之并列的常见构型包括关节型(多自由度旋转关节串联)、SCARA(水平面内旋转加垂直平移)、并联(德尔塔)等。笛卡尔构型的独特之处在于:运动学关系极为简单,正逆解几乎不需要复杂的矩阵运算,各轴之间解耦,控制精度直接由直线导轨与丝杠/齿条的精度决定。
因此,“笛卡尔机器人”的核心特征可以概括为三点:直角坐标结构、各轴独立驱动、末端位姿由平移合成。
二、技术逻辑:简单为何成为优势
在机器人技术追求高自由度、柔顺控制的潮流下,笛卡尔构型的“简单”恰恰构成了它在工业场景中的竞争力。
其一,运动学与控制成本低。 关节型机器人需要处理多关节耦合、奇异点规避、逆运动学多解等问题,而笛卡尔机器人的每一轴对应一个笛卡尔坐标分量,控制器只需对三个(或更多)直线轴下达位置指令,算法负担小,调试门槛低。对于点数众多的搬运、点胶、锁螺丝等作业,这意味着更短的系统集成周期。
其二,刚性与精度表现稳定。 悬臂或龙门结构配合高精度直线导轨,在重载工况下不易出现关节型机器人常见的累积误差与末端抖动。精密装配、检测、切割等对重复定位精度要求高的场景,往往是笛卡尔构型的用武之地。
其三,工作空间规则、易于扩展。 只需加长导轨行程即可扩大作业范围,龙门式、悬臂式、十字滑台等变体可按产线布局灵活选型。模块化程度高,维护与替换成本相对可控。
其局限同样明显:灵活性受限于正交结构,难以像关节型机器人那样在狭小空间内完成复杂姿态调整;占地面积随行程线性增长。这决定了它更适合“平面作业+垂直取放”的规整工况。
三、笛卡尔科技:一家企业的产业位置
在国内机器人产业链中,“笛卡尔科技”这一名称常指向专注于直角坐标机器人、直线模组与相关运动控制方案的整机与部件厂商。这类企业的典型产品谱系包括:单轴直线模组、多轴龙门/悬臂平台、桁架机械手、以及配套的运动控制器与视觉系统集成方案。
要客观看待这类企业的产业位置,需要理解中国机器人产业的分层结构。上游是减速器、伺服电机、导轨丝杠、控制器等核心零部件;中游是本体制造;下游是系统集成与行业应用。笛卡尔科技这一类厂商,往往横跨中游本体与下游集成两端:既自研或组装直线模组与多轴平台,又针对特定工序(如机床上下料、注塑取件、检测分拣)提供成套方案。
其竞争力通常不体现在“机器人”概念的颠覆性上,而体现在几个务实的维度:直线模组的精度一致性与寿命、多轴联动的控制算法成熟度、与视觉/力控等感知模块的对接能力,以及交付与售后响应速度。在3C电子、锂电、光伏、汽车零部件等产线密集行业,这类厂商是产线自动化的“毛细血管”。
四、应用图景与产业趋势
笛卡尔机器人最经典的落地场景包括:数控机床与注塑机的自动上下料(桁架机械手)、点胶与涂覆的精密轨迹作业、SMT与装配线上的取放搬运、“一刀切”式的检测扫描与激光加工辅助位移,以及仓储环节的堆垛与分拣。这些工序的共同特点是路径相对规整、精度要求明确、节拍与稼动率优先——恰是正交结构发挥长处的领域。
产业层面有两条值得注���的趋势。一方面,“直线模组化 + 标准铝型材龙门”的方案持续压低着自动化门槛,使大量中小制造企业能够以可承受的成本完成单机自动化。另一方面,笛卡尔平台与视觉、力控、以及轻型协作臂的结合正在拓展边界(如移动复合机器人的升降轴、协作机器人的第七轴),让“简单结构”承载“柔性功能”。
与名声响亮的多关节人形或协作机器人相比,笛卡尔构型注定不是聚光灯下的主角,但工业自动化的事实往往是:产线上跑得最多的是滑台与桁架,而非六轴腕部。这一构型的价值不在于复杂,而在于把确定的运动做准、做稳、做便宜。
خمس、
笛卡尔机器人是一部“把坐标系写成机械”的作品:三维空间被分解为若干独立直线轴的坐标,位置被精确地机械兑现。笛卡尔科技们的基本命题,是把这一命题以工程化、标准化的产品完整传导到车间现场。理解这一类构型与其从业者,可以帮助我们更如实地看待机器人产业的分布——少数企业在展示智能的姿态,更多企业在兑现精确的到位。
如若转载,请注明出处:http://www.souclip.com/product/1.html
更新时间:2026-11-03 14:58:32